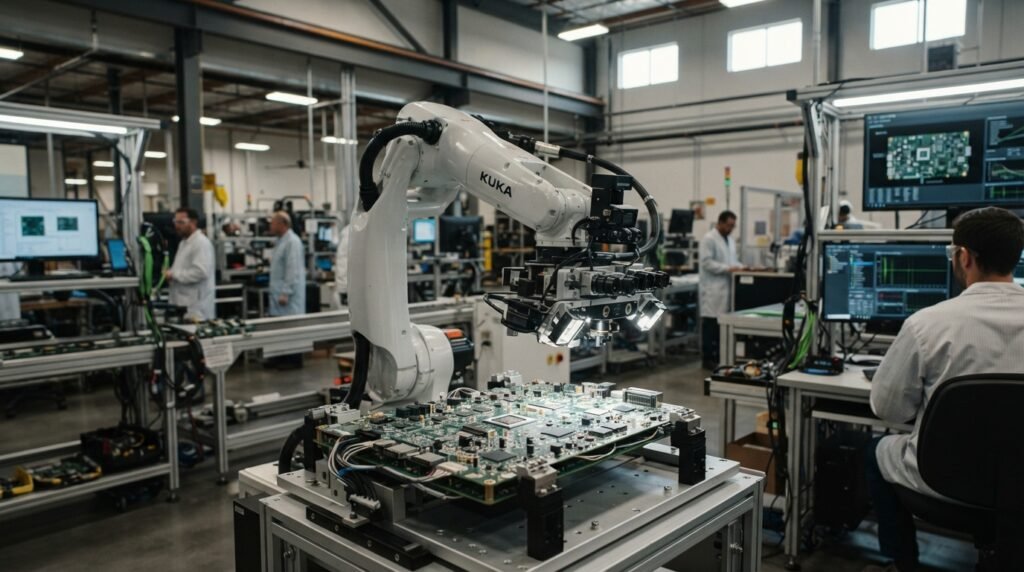
NVIDIAは、フィジカルAI(物理的AI)およびロボティクスシステム開発に向けた「NVIDIA Cosmos(エヌビディア コスモス)」プラットフォームの新たな学習ツール、シミュレーションチェックポイント、およびCosmosデータファクトリーのブループリント(設計図)を2026年10月21日に発表しました。今回の拡充により、自動運転車、産業用ロボット、ビジョンAIの開発チームは、マルチモーダルおよびマルチセンサーデータを大規模に精製し、仮想シミュレーション学習から最適化されたデプロイに至るまでの開発サイクルを劇的に短縮できるようになりました。
Cosmosデータファクトリーと5つのクラウドネイティブ・ブループリント
NVIDIA Cosmos Data Factoryは、フィジカルAIの学習に必要なマルチセンサービデオデータや認知データを収集、ラベル付け、拡張、評価するための統合ソリューションです。ビデオデータの精製を担う「Cosmos Curator」には、マルチモーダルおよびマルチセンサー入力処理機能が新たに追加されました。これに合わせ、NVIDIAはGitHub、Microsoft Azure、Nebius、CoreWeaveを通じて、5つの主要なクラウドネイティブ・ブループリントを提供します。
これらのブループリントは、データ収集と合成データの生成を自動化し、オープンワールドモデルの構築を支援するように具体化されています。
- 自動運転車用データセットの生成:実走行データのラベル付けを行い、希少な走行状況の合成シナリオを追加することで学習範囲を拡大。
- 画像属性の拡張:オブジェクトの形状要素を動的に変更し、画像検索の精度を向上。
- イベントビデオ生成:静止画を基に、希少または危険な事象を扱った合成動画を制作。
- 欠陥画像生成:プリント基板(PCB)、金属、ガラス製品などの検査モデル学習用データを合成生成。
- ビデオデータ拡張:元の映像のシーン構造を維持したまま、天候や照明条件のみを自由に変更。
自動車・ロボット・コンピュータビジョンの現場における適用事例と成果
グローバル企業は、Cosmosデータファクトリーのブループリントを産業現場に導入し、実質的な開発効率化の成果を上げています。ドイツのフォルクスワーゲングループ傘下にあるポルシェ(Porsche)は、Microsoft Azure環境でVoxel51プラットフォームとCosmosデータファクトリーを活用し、グループブランド全体で共有する自動運転データフライホイールを構築しました。これにより、実道での反復的な物理試験の必要性を最大90%削減し、全体的な開発サイクルタイムを最大85%短縮できる見込みです。
産業用点検ロボットメーカーのANYboticsは、Cosmosのブループリントを活用して1,500以上の合成ビデオクリップを生成し、Encordプラットフォームで出力を検証しました。ANYboticsはこのデータに基づき、施設巡回時の液体漏れや設備の微細な変化を精密に検知するようロボットを学習させました。また、コンピュータビジョン企業のUltralyticsは、Cosmosで生成したターゲット特化型の欠陥データと実物画像を組み合わせて主要な物体検出モデルであるYOLOの再学習を実施し、欠陥位置の推定性能と再現率(Recall)を大幅に向上させました。
Cosmosフレームワークの拡張とオープンモデルの再学習メカニズム
NVIDIAは、精製されたデータセットを実際のロボットおよびAIモデルアーキテクチャに適用できるよう、「Cosmos Framework」をオープンソースモデル互換の開発ツールへと拡張しました。開発者やAIエージェントは、GR00T、Alpamayo、QWEN、Pi0.5を含むHugging Face互換のオープンモデルを、ファインチューニングや強化学習を通じて高度化できます。モデルの最適化プロセスでは、知識蒸留(Distillation)および量子化(Quantization)技術が採用されています。
ロボティクス研究所のMicroAGIは、自律作業を実行するオープンワールドモデルを開発するため、人間による物体操作のビデオデータを用いて「Cosmos 3」モデルを追加学習させました。その後、320億のパラメータを持つ推論モデルを、精度を落とすことなく80億パラメータの「Nano」モデルへと圧縮・蒸留することに成功しました。開発者は、RoboflowプラットフォームでCosmos 3を専用環境に合わせてラベル付け・学習させた後、ホスティング環境や自社のNVIDIA GPUインフラに即座にデプロイ可能です。
シミュレーション専用Nanoモデルとリアルタイムビジョン監視性能の向上
NVIDIAは、仮想シミュレーション環境内で自動運転およびロボット制御ポリシーを事前検証できる新たな「Cosmos 3 Nano」モデルのバリエーションを発表しました。開発者はこのモデルを活用し、マルチビューおよびマルチセンサーベースの複雑で再現が困難なシナリオを仮想空間で無限に反復構成できます。これにより、実機のロボットや車両を投入する前に、クローズドループ・シミュレーション上で両腕ロボット(bimanual robot)や自動運転ソフトウェアの制御ポリシーを安全に試験・評価可能です。
実際の運用段階では、刷新された「NVIDIA Cosmos 3 NIM(NVIDIA Inference Microservice)」マイクロサービスが適用されます。従来システムと比較してモデル品質を維持したまま推論速度を最大2倍に向上させ、1秒未満のリアルタイムな危険通知を提供します。併せて公開されたビデオ検索・要約用の「NVIDIA Metropolis Blueprint VSS 3.3」は、同一のGPUリソースで監視可能なビデオストリーム数を従来比で40%増加させます。アブダビ国営石油会社(ADNOC)は、FogsphereのMistIQプラットフォームとこのブループリントを組み合わせ、65拠点の安全リスクをリアルタイムで検知しており、希少なリスク状況の学習データ生成にはCosmosデータファクトリーを活用しています。
技術的課題と今後の検証事項
NVIDIA Cosmosプラットフォームが提示する仮想データベースのワールドモデル学習は、物理的な危険が伴う実地テストのコストを大幅に削減しますが、仮想シミュレーション環境と現実世界との間の微細な誤差(Sim-to-Real gap)を完全に解消するという課題を抱えています。また、多種多様な産業現場のセンサー規格や、実際の複雑な加工環境にCosmos NIMマイクロサービスを適用する際、持続的なコンピューティングリソースのコストと推論精度の維持が可能か、今後も業界別の実装結果を継続的に監視する必要があります。
公式ソースリスト
- NVIDIA Official Blog – NVIDIA Cosmos Opens New Tools to Train, Evaluate and Deploy World Models (2026年10月21日発表)